гуманоиды · квадропеды · Китай · инжиниринг
LimX Dynamics: почему путь к двуногому гуманоиду начинается с четырёх лап
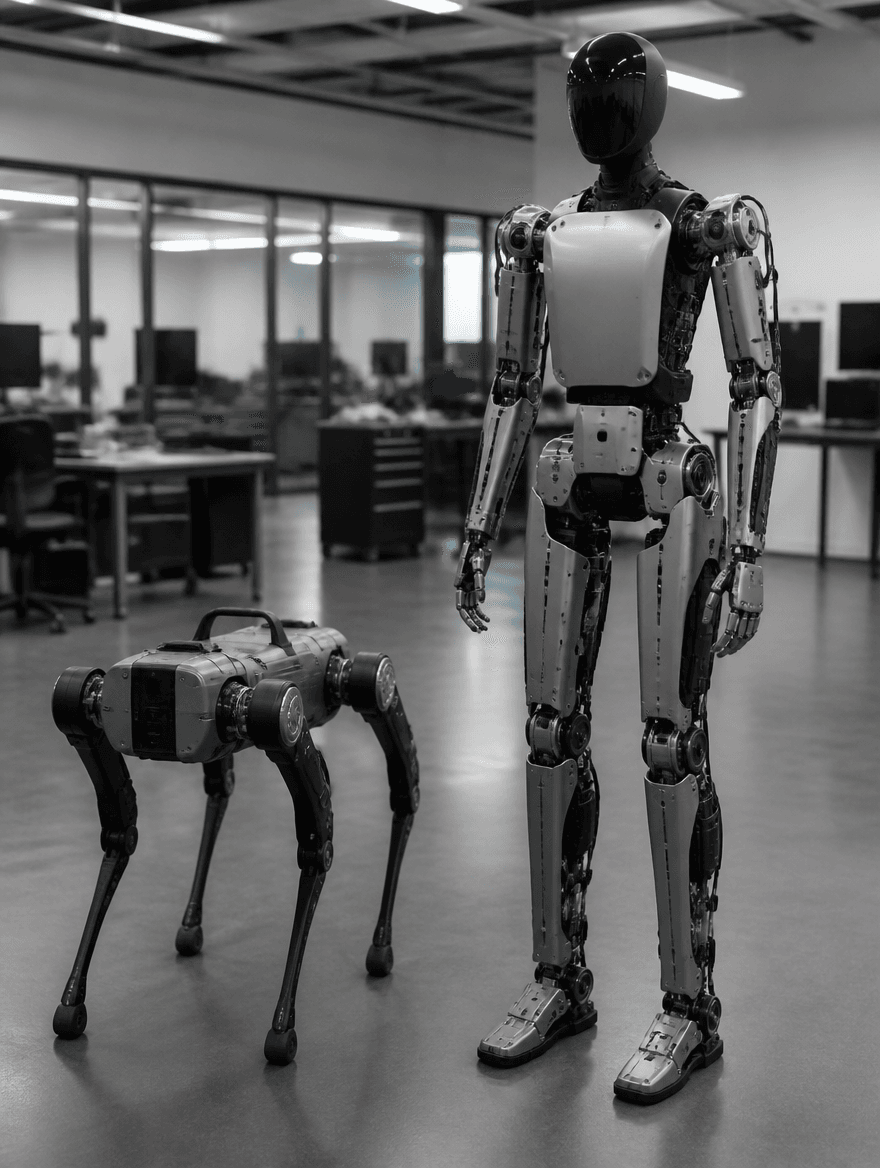
Балансировка на двух ногах инженерно сложнее, чем на четырёх — это не маркетинговая формула, а просто физика распределения веса и площади опоры. Именно поэтому значительная часть команд, которые сегодня показывают уверенно шагающих гуманоидов, начинали вовсе не с двуногой конструкции, а с куда более простой платформы — робота-собаки. 逐际动力 / LimX Dynamics — один из самых показательных примеров этого пути.
Четыре ноги как тренажёр для алгоритмов
Квадропед — это не промежуточный продукт для заработка, пока инженеры мечтают о «настоящем» гуманоиде. Это осознанная методология: на платформе с четырьмя точками опоры разработчики могут спокойно отрабатывать алгоритмы устойчивости, реакции на неровности и внешние толчки, не рискуя тем, что при малейшей ошибке робот попросту упадёт лицом вниз. Четыре ноги дают запас устойчивости, которого нет у двуногой конструкции, — и именно этот запас позволяет экспериментировать быстрее и безопаснее.
LimX Dynamics прошла именно этот путь: сначала — компактные и лёгкие четвероногие платформы для исследовательских лабораторий и промышленных пилотов, и только затем — перенос наработанных алгоритмов баланса на двуногую архитектуру. Это не совпадение и не единичный случай — похожим маршрутом двигался и Unitree, ещё один заметный игрок китайского рынка робо-собак, впоследствии вышедший и в сегмент гуманоидов.
Что именно переносится в двуногую архитектуру
Ключевой вопрос — что конкретно из наработок на четырёх ногах остаётся полезным, когда конструкция меняется на двуногую. Ответ лежит не столько в механике, сколько в программном стеке: алгоритмы model predictive control, оценка баланса в реальном времени, реакция на непредвиденные возмущения — толчок, неровная поверхность, скользкий участок пола — переносятся с куда меньшими доработками, чем можно было бы ожидать.
Само тело, конечно, приходится проектировать заново: другое распределение массы, другая кинематика суставов, принципиально другая задача удержания равновесия при опоре всего на две точки вместо четырёх. Но программный фундамент — то, как робот в принципе "думает" о балансе, — оказывается общим слоем, который можно переиспользовать и ускорить за счёт этого выход на рынок гуманоидов.
Совпадение или закономерность
Стоит отметить любопытную корреляцию: сегодня наиболее устойчивые в ходьбе гуманоиды на рынке действительно принадлежат тем компаниям, у которых за плечами есть история работы именно с четвероногими платформами. Формально это может быть совпадением, но инженерная логика за этим наблюдением выглядит достаточно убедительно, чтобы не списывать его на случайность.
Индустрия в целом любит рассуждать о гуманоидах как о конечной цели, а квадропедах — как о переходном этапе. Но опыт LimX и её конкурентов подсказывает более точную формулировку: квадропед — это не остановка на пути к гуманоиду, а полигон, на котором нарабатывается критически важная компетенция, без которой двуногий робот просто не будет устойчиво стоять.
Коммерческая логика двойной линейки
Есть и вполне практическая причина держать в портфеле сразу два направления. Квадропеды уже сегодня приносят выручку — на инспекции трубопроводов, патрулировании складов, работе на стройплощадках, где четыре ноги дают лучшую проходимость по неровной поверхности, чем колёса. Гуманоиды же остаются более капиталоёмким и долгосрочным направлением, где путь к масштабной коммерциализации займёт больше времени.
Такая структура портфеля позволяет компании вроде LimX финансировать дорогостоящую разработку двуногой платформы за счёт уже работающего бизнеса на четвероногих роботах — вместо того чтобы полностью зависеть от очередного венчурного раунда. Это довольно рациональная стратегия в отрасли, где циклы разработки измеряются годами, а терпение инвесторов — далеко не всегда.
Инвесторы тоже читают эту логику
Показательно, что венчурный капитал в последнее время всё чаще задаёт стартапам именно этот вопрос: какой опыт у команды был до того, как она взялась за гуманоида. Компания, способная показать историю успешных, уже коммерциализированных четвероногих платформ, выглядит для инвестора куда менее рискованной ставкой, чем команда, стартующая сразу с амбициозного двуногого проекта без промежуточного этапа. Это встраивается в более общую тенденцию на рынке: капитал в отрасли становится придирчивее и всё внимательнее смотрит не на красоту презентации, а на глубину инженерного фундамента, который за ней стоит.
Для LimX Dynamics это означает, что квадропедное прошлое компании — не балласт, а часть инвестиционной истории, которую можно и нужно рассказывать потенциальным партнёрам и клиентам как доказательство зрелости, а не как признак того, что "настоящий" гуманоид ещё впереди.
Тем, кто хочет сравнить архитектурные решения разных производителей четвероногих и двуногих платформ, полезно заглянуть в каталог производителей робототехники — там собраны профили компаний с разных этапов этого пути.