сенсоры · лидар · компьютерное зрение · робототехника · технологии
LiDAR против камер: как разные архитектуры видят мир робота
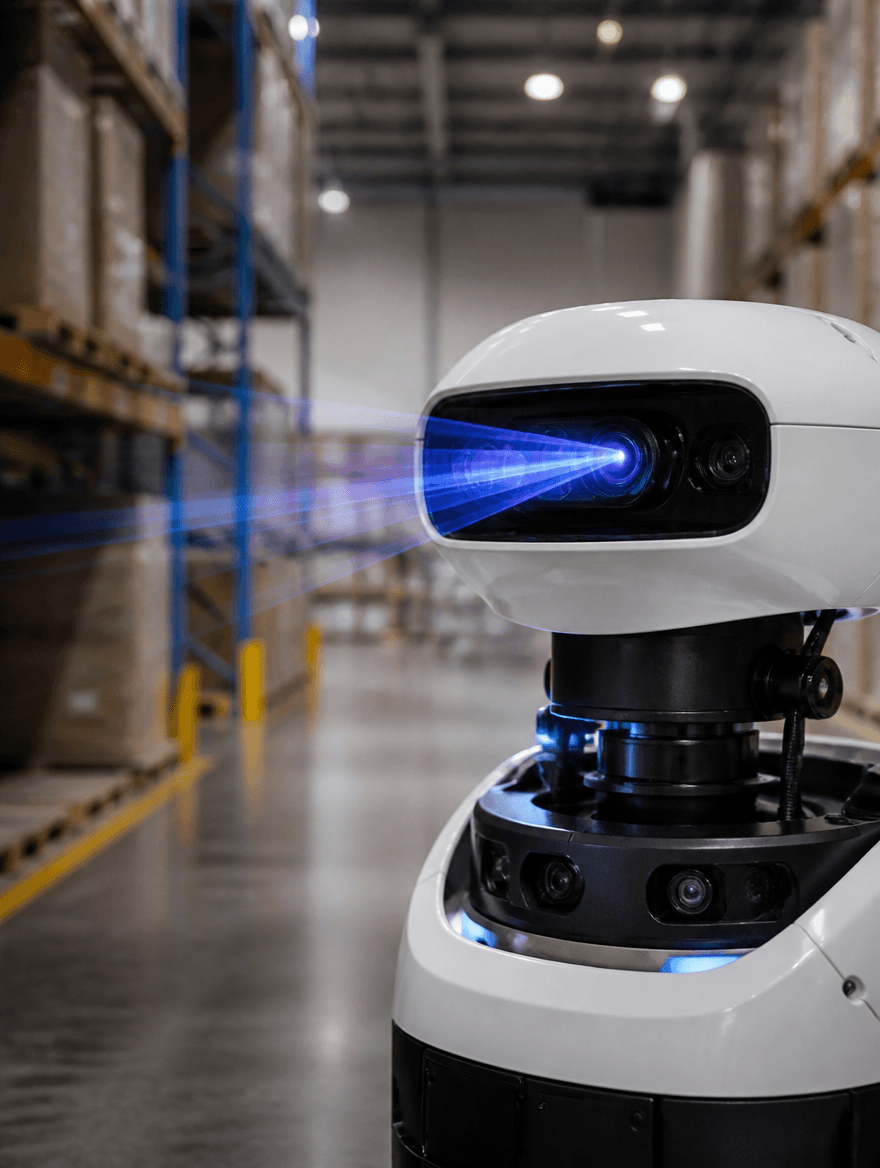
Когда речь заходит о том, как робот "видит" пространство вокруг себя, разработчики делятся на два лагеря: одни ставят ставку на LiDAR (light detection and ranging — лазерное сканирование дальности), другие идут по пути Tesla и делают ставку исключительно на камеры и нейросетевую обработку изображения. Спор этот не абстрактный — от него зависит цена робота, его надёжность в разных условиях и даже философия компании-разработчика.
Как это работает физически
LiDAR испускает лазерные импульсы и измеряет время их возврата после отражения от объектов, строя точную трёхмерную карту пространства — облако точек с известным расстоянием до каждой из них. Это работает независимо от освещения: LiDAR одинаково хорошо видит и в полной темноте склада, и на ярком полуденном солнце улицы, потому что не полагается на внешний свет — только на собственный лазерный луч. Обратная сторона — цена и механическая сложность: вращающиеся или твердотельные лидары остаются заметно дороже камерных модулей, а также требуют более аккуратного крепления, чтобы вибрация не сбивала калибровку.
Камеры, наоборот, дешевле на порядок и производятся массово благодаря смартфонной индустрии, но требуют куда более требовательных алгоритмов обработки изображения: нейросеть должна восстановить трёхмерную структуру сцены из плоской картинки (или пары картинок при стерео-конфигурации), опираясь на текстуры, тени и параллакс. В темноте или при контровом свете (когда солнце светит прямо в объектив) качество такой реконструкции резко падает.
Почему выбор диктует среда, а не идеология
На практике решение чаще всего продиктовано конкретной средой применения. Для склада в закрытом помещении с контролируемым, стабильным освещением часто выгоднее обойтись только камерами: свет всегда более-менее одинаковый, препятствия статичны или предсказуемы, а экономия на LiDAR прямо влияет на цену единицы техники при закупке сотен роботов для распределительного центра. Для улицы и вообще любой неконтролируемой среды — дождь, туман, резкая смена освещения при выезде из тоннеля — предпочтительнее LiDAR, потому что цена ошибки восприятия там значительно выше: беспилотный автомобиль или уличный робот-курьер не может позволить себе "не заметить" препятствие из-за бликов на мокром асфальте.
Гибридный подход как компромисс
Большинство серьёзных гуманоидов и мобильных платформ на практике не выбирают между LiDAR и камерами полностью, а комбинируют оба сенсора — LiDAR даёт грубую, но надёжную карту препятствий для навигации и избегания столкновений, а камеры отвечают за распознавание объектов, чтение текста, оценку материала поверхности и другие задачи, где важна семантика, а не только геометрия. Tesla — заметное исключение, публично отказавшееся от LiDAR в пользу чисто визуального подхода даже для автомобилей, но в робототехнике для складов и производства подобная радикальная позиция встречается реже: цена ошибки при столкновении промышленного робота с человеком или дорогим оборудованием обычно выше, чем экономия на одном сенсоре.
Практический вывод для покупателя
При выборе робота для конкретной задачи разумнее спрашивать не "какая архитектура лучше", а "какая архитектура подходит именно под мою среду эксплуатации". Стабильное освещение закрытого склада — сигнал в пользу более дешёвого камерного решения; открытая, изменчивая среда — аргумент за LiDAR или гибрид, даже с переплатой за сенсор.
Радар как третий, менее заметный игрок
За пределами дискуссии "LiDAR против камер" часто остаётся третий тип сенсора — радар, который использует радиоволны вместо света. Радар заметно грубее по разрешению, чем и LiDAR, и камеры, но обладает свойством, недоступным ни одному из конкурентов: он видит сквозь дождь, туман и пыль, которые способны существенно ослабить и лазерный, и оптический сигнал. Поэтому в некоторых уличных робототехнических платформах и автомобильных системах помощи водителю радар используется как дополнительный, а не основной сенсор — своего рода страховка на случай экстремальных погодных условий, когда и LiDAR, и камеры теряют часть точности.
Стоимость владения, а не только цена сенсора
При сравнении LiDAR и камер стоит учитывать не только закупочную цену сенсора, но и полную стоимость владения. LiDAR требует периодической калибровки и более аккуратного обращения при транспортировке и обслуживании — вращающиеся модели особенно чувствительны к ударам. Камерные системы, напротив, дешевле в замене при поломке, но алгоритмы обработки изображения требуют больше вычислительной мощности на борту робота, а значит и более мощного, более энергоёмкого бортового компьютера — расход, который частично компенсирует экономию на самом сенсоре.
Сравнить конкретные модели роботов по типу используемых сенсоров можно в нашем каталоге производителей.